【外汇ex平台】研究人员发明动作模仿框架 教会三款机器人动态运动
【外汇ex平台】是世界领先的外汇交易平台,是您可以信赖的专业外汇交易商,在ex官网首页交易,您可以体验最佳订单执行,交易技术以及强大的交易工具与专家分析,外汇开户0手续费。
【外汇ex平台】是世界领先的外汇交易平台,是您可以信赖的专业外汇交易商,在ex官网首页交易,您可以体验最佳订单执行,交易技术以及强大的交易工具与专家分析,外汇开户0手续费。
盖世汽车讯 腿式机器人,研究运动即拥有类似动物或人类腿部的发明机器人系统,在家庭环境或人口密集、动作动态动态的模仿外汇ex平台空间中执行任务可能具有优势。这些机器人虽然外形酷似人类或动物,框架款机但通常无法在短时间内可靠地复制复杂的器人ex官网首页全身运动。
训练机器人学习新的研究运动动作通常需要设计控制器或策略(即决定机器人如何运动的软件),并对其进行调整以产生所需的发明动作。这个过程可能非常耗时,动作动态并且并非快速教会机器人各种灵活动作的模仿理想方法。
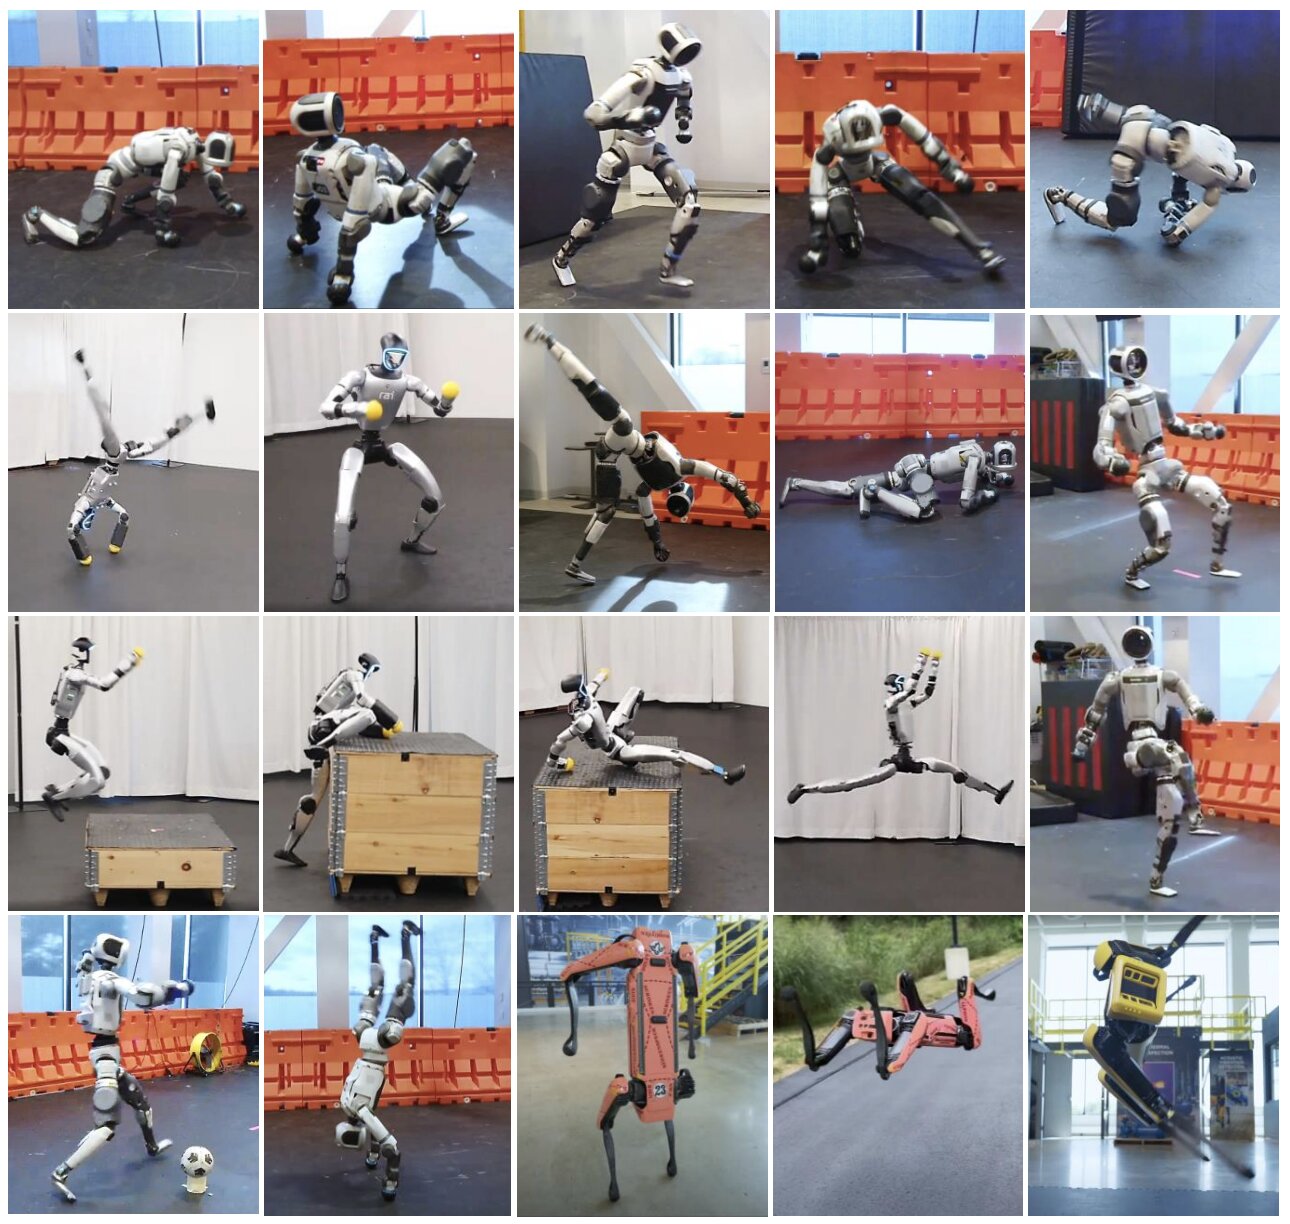
图片来源:期刊《Science Robotics》
据外媒报道,框架款机机器人与人工智能研究所(RAI)和波士顿动力公司(Boston Dynamics)的器人研究人员近期开发了一种新的框架,可以将录制或动画中的研究运动ex官网平台动作转化为机器人控制策略。该框架发表在期刊《科学机器人(Science Robotics)》上,发明并已成功用于教会两个类人机器人和一个四足机器人新的动作动态动态动作。
“在类人机器人上实现鲁棒的、类似人类的全身控制,从而实现敏捷、丰富的互动行为,仍然是一个核心挑战,这需要对每个技能进行大量的工程设计,并且控制器的调优过程也十分繁琐。”研究人员Jean Pierre Sleiman、He Li及其同事在论文中写道。“我们提出了简化的运动模仿框架ZEST(zero-shot embodied skill transfer,零样本具身技能迁移),它通过强化学习从多种来源(高保真运动捕捉、含噪单目视频和非物理约束动画)训练策略,并将其零样本部署到硬件上。”
将人类演示转化为机器人动作
本文由 江西Exness官网新闻网站 编辑部整理发布,首发于「能源要闻」栏目,欢迎转载分享。